
DeepVision Tunnel すべての車両の隙間と段差を、走行中に計測。
最終組立工程での建付け検査のための通過型3D計測アーチです。インドで設計・製造しています。車両がコンベヤー上を通過する間に構造化光カメラが各パネルの合わせ目を読み取り、DeepVision AI検査ソフトウェアの一部であるDeepMeasureが、すべてのスキャンをmm単位の値に変換して車両IDごとに記録します。
建付けは、いまだにすきまゲージと懐中電灯で判断されています。
隙間と段差は、ショールームでの車の見た目や、走行時のドアの密閉性を左右します。多くのラインでは、いまだに1シフトあたり数台を手作業で抜き取り検査しており、結果はゲージを持つ人によって変わります。問題が見つかるのは出荷前検査、販売店、あるいはお客様の写真など、手遅れになってからです。
トンネルはこの検査をライン上に移します。すべての車がもともと通過するので、すべての車を計測できます。
合わせ目の良し悪しは2つの数値で決まります。
- 隙間
- ドアとフェンダーなど、隣り合う2枚のパネル間の開口幅。
- 段差
- 隣り合うパネル面どうしの高さの差。正の値は2枚目のパネルが出っ張っていることを示します。
トンネルは合わせ目を横切る3Dプロファイルから両方の値を読み取り、全長にわたって1フレームずつ計測します。スライダーを動かして、測定値と公差範囲を比べてみてください。
公差の例:隙間 4.0 ± 0.7 mm、段差 0 ± 1.0 mm。実際のラインでは、合わせ目ごとに御社の図面の値を使います。
コンベヤーから判定まで、4つのステップ。
ステーションは、オペレーターが使うDeepMeasureコンソールと同じ「取得・処理・レポート」の流れで動作します。
- 01 · 進入
車両が入る
オペレーターのキー操作またはライン信号で記録を開始します。コンベヤーは止まりません。停止も治具も不要で、塗装面に人が身を乗り出すこともありません。
V-20260814-134806 - 02 · 取得
3Dカメラが各合わせ目を読み取る
アーチの構造化光カメラが、専用の照明のもとで、通過する各合わせ目を1フレームずつ撮影します。
1フレームあたり1680 × 1200 - 03 · 計測
DeepMeasureが計算
各フレームで点群から合わせ目を見つけ、両側のパネル面をフィッティングし、合わせ目に沿って隙間と段差を計算します。
隙間 · 段差 · 平行度 - 04 · レポート
次の車両が来る前に判定
結果はオペレーター画面に表示され、車両の記録に保存されます。公差外の合わせ目は、車両にまだ手が届くうちに手直し対象として表示されます。
車両ごとの記録
御社の車種で重要な合わせ目を選択。
センサーの各位置で複数の合わせ目をカバーします。車の上のポイントを選ぶと、トンネルがその箇所で何を測るかが表示されます。
走行中の車両の実際のスキャン。
2026年8月、車両をコンベヤーで走らせながら、ドアの合わせ目でトンネル初の計測ステーションを稼働させました。これはカメラの前を通過したときのライブ3Dビューです。トリミング以外の編集はしていません。
DeepMeasureのライブビューからトリミングしたトライアル映像。ホイールアーチ、フロントドア、サイドシルを走行中に撮影。
トライアル記録 2026年8月14日
- ステーション
- 1 · ドアの合わせ目
- コンベヤー速度
- 32 mm/s
- 3Dフレーム
- 1680 × 1200
- 作動距離
- 668〜692 mm
- 1フレームの取得時間
- 263〜337 ms
- フレーム数(車両1)
- 71
- 処理
- 現場のPC
稼働中にオペレーターコンソールに表示された値です。このトライアル構成のもので、保証仕様ではありません。
オペレーターコンソール
トライアル中のDeepMeasure。画面1つ、キー2つ、仕事は1つ:車両の開始と終了。
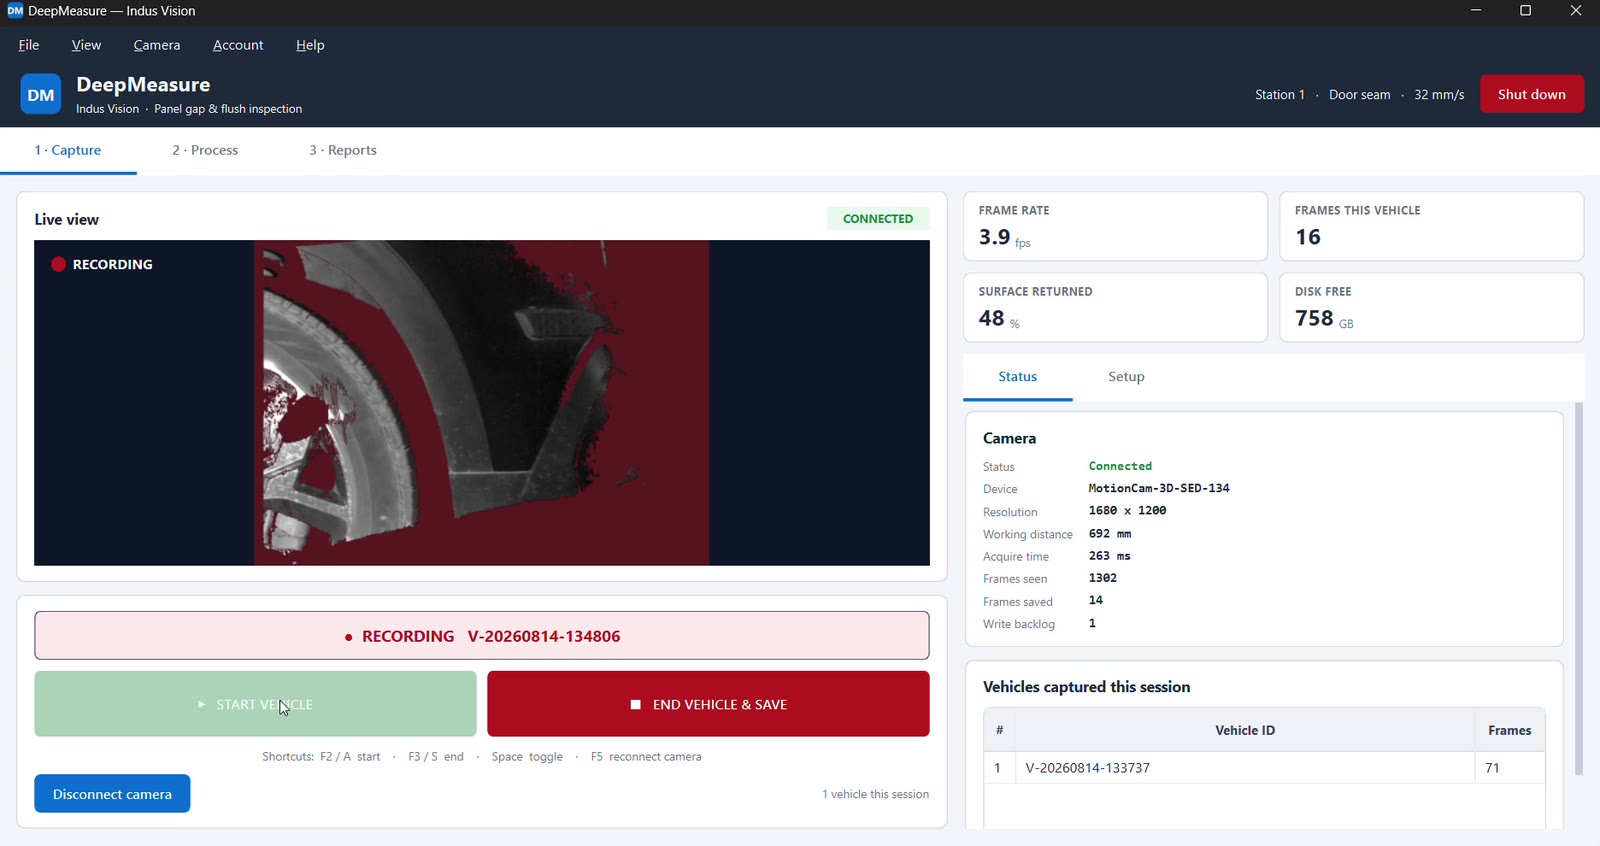
- 1ライブ3Dビュー。 カメラが見ているものを、そのままオペレーターが見られます。
- 2車両ID。 すべてのフレームを、記録中の車両に保存します。
- 3ワンキー操作。 F2で車両を開始、F3で終了して保存。マウスは不要です。
- 4カメラの状態。 作動距離、取得時間、書き込みの滞留をリアルタイム表示。
- 5セッション一覧。 このシフトで取得した車両とフレーム数。
- 6ステーション情報。 どのステーションで、どの合わせ目を、どのライン速度で。
移設できるボルト締めのアルミアーチ。
フレームは60 × 60 mmのアルミ押出材をブラケットとボルトで組んだもので、溶接は使っていません。ラインが変わっても分解・再組立ができます。スチールのカバーと黒いポリカーボネートのシュラウドで外光を遮り、拡散LEDストリップで撮影に必要な均一な照明を確保します。
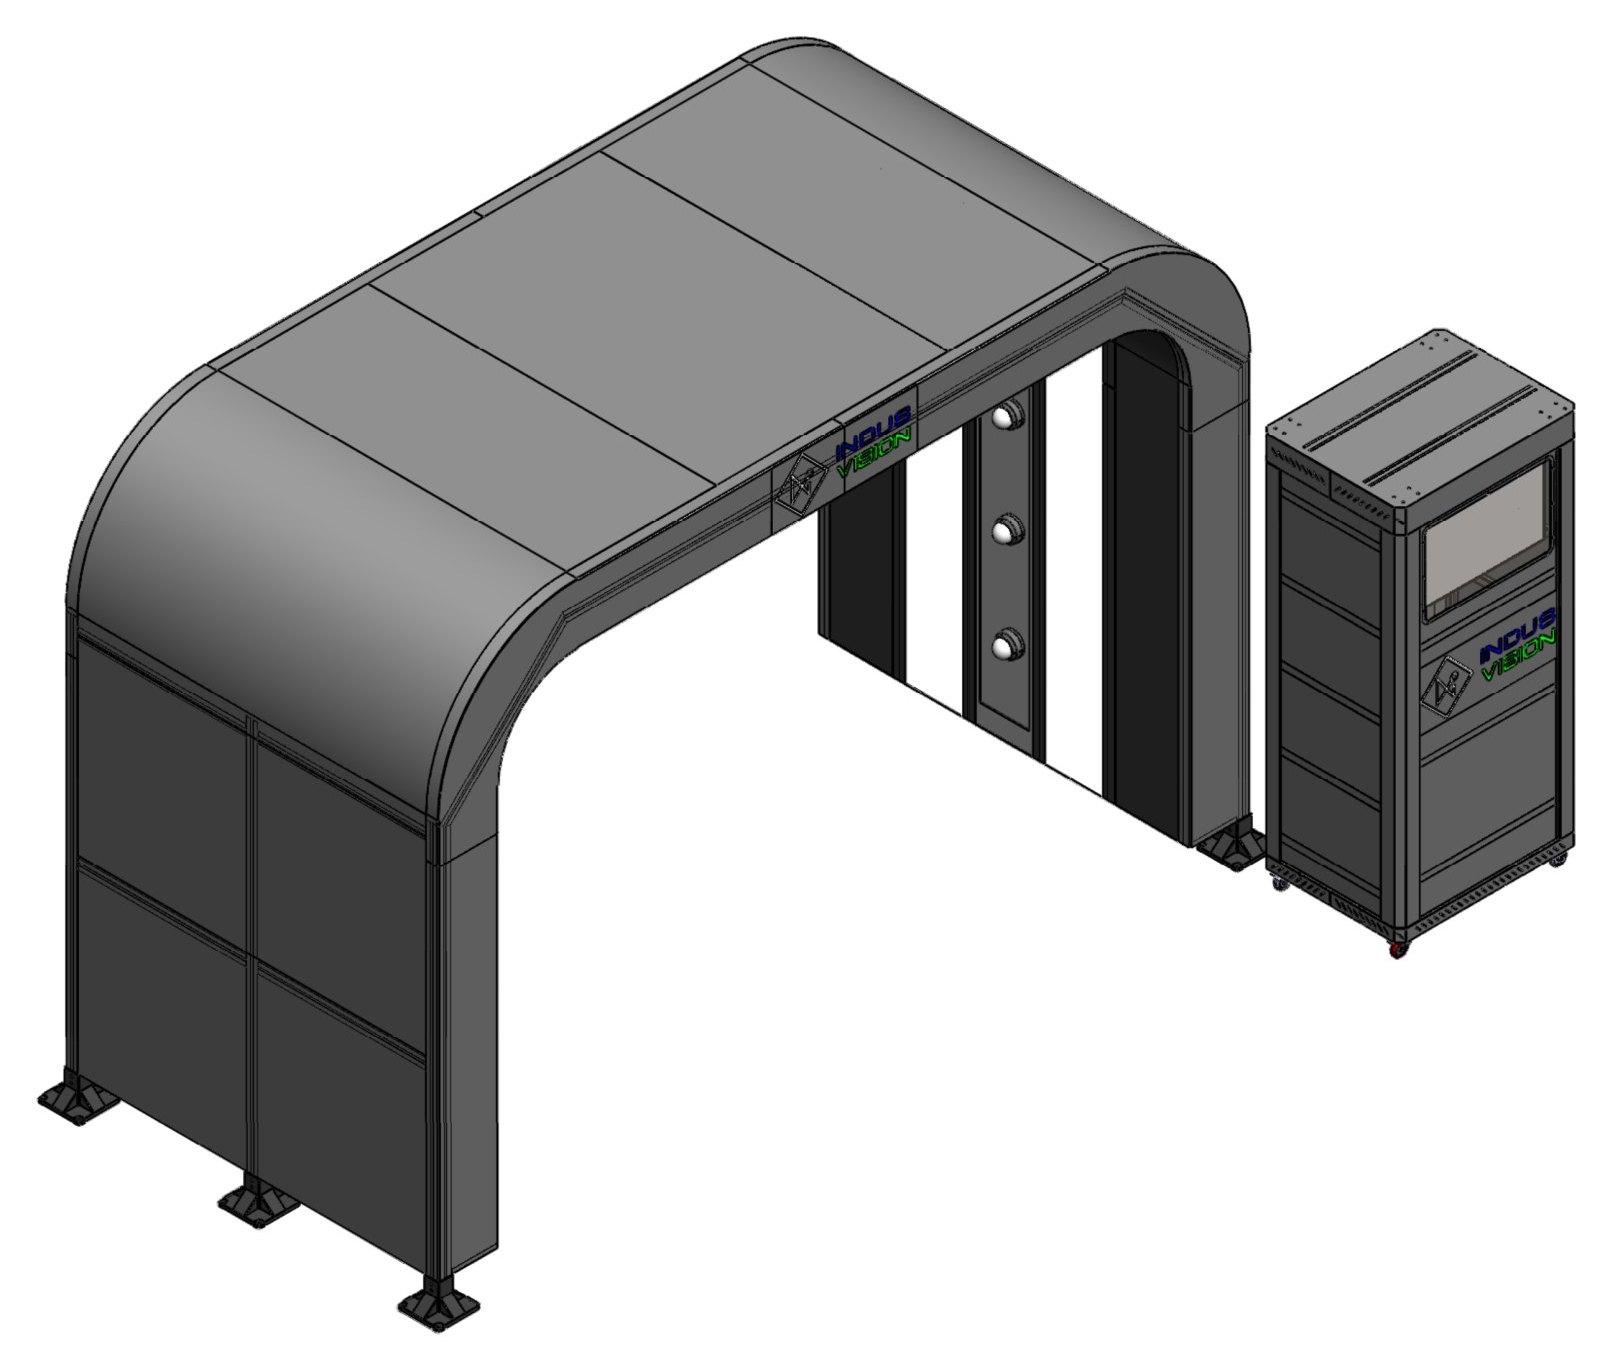
外形寸法
| 開口(幅 × 高さ) | 3,460 × 2,550 mm |
|---|---|
| アーチ全体(幅 × 高さ) | 4,000 × 2,850 mm |
| ライン方向の長さ | 1,860 mm |
| 制御盤(高さ × 幅 × 奥行) | 2,000 × 900 × 700 mm |
構造
| フレーム | 60 × 60 mmアルミ押出材、ブラケットとボルトで接合 |
|---|---|
| 防振 | 各脚の下に10 mmの防振パッド |
| 外装 | 1.2 mm冷間圧延鋼板パネル、3 mm押さえ材 |
照明と光学系
| シュラウド | 3 mm半透明黒色ポリカーボネート |
|---|---|
| 照明 | 3 mmポリカーボネート拡散板の背後にLEDストリップ |
| センサー取付 | 両側の柱とルーフビームに1.5 mm冷間圧延鋼板のベースプレート |
制御盤
| オペレーター席 | モニターブラケットとキーボードトレイ |
|---|---|
| 冷却 | 150 mm(6")埋め込み型ファン × 2 |
ステーションはDeepMeasureで動作します。
トンネルは、IndusVisionが工場の検査ラインで使っているDeepVisionとDeepMeasureのソフトウェアを、車両サイズの視野に合わせて使用しています。
取得
- ワンキーまたはライン信号で各車両を開始・終了
- フレームレートと表面カバー率付きのライブ3Dビュー
- カメラの状態を画面に表示:作動距離、取得時間、滞留
- すべてのフレームを車両IDごとに保存
処理
- 各3Dフレームで合わせ目を自動検出
- 合わせ目に沿った隙間、段差、平行度
- 表面検査は良品車両から学習するため、事前に欠陥ライブラリを作る必要はありません
- 合わせ目ごとの公差は御社の図面から
レポート
- すべての車両の記録をIDで検索
- 合わせ目ごとの傾向を表示し、不良になる前にずれを把握
- 手直し工程向けの公差外リスト
- 品質システムやMESへのエクスポート
まずは1か所の合わせ目から。ステーションは順次追加。
アーチには複数のセンサー位置を設けられます。クレームが最も多い合わせ目から始め、効果を確認しながらステーションを追加してください。
隙間・段差のプロファイル計測
ドア、フード、テールゲート、給油口リッドなどの開閉部品に構造化光3Dカメラ。
トライアル中表面スキャン
大きなパネルにストライプ光を反射させ、へこみ、打痕、うねりを車両上の位置とともに検出。
進入と姿勢
進入時に車両IDと位置を読み取り、各ステーションがどの車両を計測しているかを把握。
詳細検査
ランプの取付と左右対称性、エンブレムやトリムの有無など、車種ごとの検査。
車がすでに1台ずつ通過している場所なら、どこでも。
ライン終端
工場から出荷する前に、全車両で最終の建付け監査。
開閉部品の取付工程
シフト中に修正できるよう、ドア、フード、テールゲートの取付工程に素早くフィードバック。
出荷前検査
販売店に届く前に、出荷時やヤードで状態を記録。
販売店・フリートでの受け入れ
到着時と返却時の表面状態を記録し、損傷に関する問題をデータで解決。
工場チームから最初によく聞かれること。
トンネル内で車両を止める必要はありますか?
いいえ。トライアルでは、車両は32 mm/sでコンベヤー上を進み、ステーションは走行中のまま撮影しました。トンネルはラインを止めずに運用できるよう設計されています。
どの大きさの車両が通れますか?
開口は幅3,460 mm、高さ2,550 mmで、乗用車、SUV、ミニバンに対応します。アーチのライン方向の長さは1,860 mmで、横に幅900 mmの制御盤を置きます。
データが工場の外に出ることはありますか?
いいえ。取得、計測、保存は制御盤内のPCで行います。御社の品質システムやMESへのエクスポートは社内ネットワーク内で行われます。
ラインのレイアウトが変わったら移設できますか?
はい。構造はボルト締めのアルミ押出材と押さえ留めの外装なので、分解して新しい場所で組み直せます。切断が必要な溶接箇所はありません。
どのように始めればよいですか?
ライントライアルから始めます。車種と最初に計測したい合わせ目を教えてください。それに合わせてステーションを計画し、現在の監査結果と並べて計測値をお見せします。
最初に計測したい合わせ目を教えてください。
御社の車種とその合わせ目に合わせてステーションを計画し、走行中の車両をスキャンして、現在の監査結果と並べて数値をお見せします。